


在工厂车间、货场和工地,最常见的设备之一是天车,也就是桥式起重机。它在头顶轨道上移动,把成吨的钢卷、构件吊起、平移,再放到指定位置。重物常常不是一放到底,而是悬在半空,停在离落点一小段处,等对准了再落下。
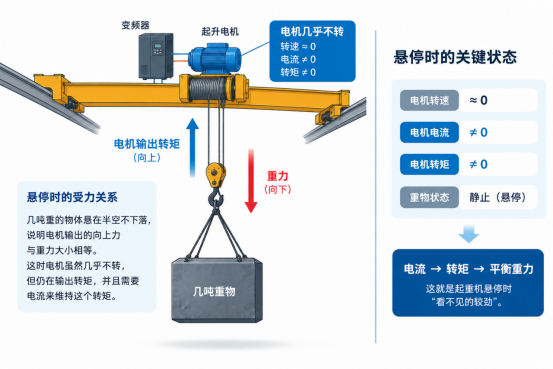
这个悬停的瞬间,容易让人以为电机"歇着"了。重物一动不动,看上去没有谁发力。但只要想一下重力就明白:几吨重的东西悬着不往下掉,一定有一个力在时刻向上托着它,而且刚好和重力相等。力来自电机,电机此时仍在输出转矩,只是转矩没有让重物产生速度,而是和重力保持平衡。
也就是说,电机转速几乎为零,却并不轻松。变频器怎么知道它托得住?要回答这个问题,得先看清起升机构是什么样的负载。
起重机构与风机、水泵这类变转矩负载不同。风机、水泵的负载转矩大体随转速变化,而对起升机构来说,重物产生的重力转矩不会因为速度降到零而消失。即使卷筒停住,只要机械抱闸还没完全承担载荷,电机仍需持续输出转矩来保持负载。这是起升机构最核心的特征。
正因为重力始终在场,电机和负载的关系会在一次作业循环里不断变化。重物向上提升时,电机通常工作在电动状态,从直流母线取能;而在负载带动下下降、减速或制动时,电机则可能进入再生制动状态,机械能转化为电能进入直流母线;若采用制动电阻,这部分能量主要通过制动单元消耗掉,若采用能量回馈装置,则可进一步回送电网。具体是哪种情形,取决于下降速度、负载大小、电机状态、变频器控制方式以及是否配置四象限装置。
所以同一台起升电机,在一次循环中既可能电动、也可能再生制动。电机转矩需要随运行方向和负载状态不断调整,电流反馈也因此要能准确反映不同工况下的变化,而不能简单理解成"上升是正、下降是负"。
第一个瞬间是悬停就位。重物吊到落点上方,要等对准位置,常需在空中稳定停留。这里要特别说明,变频器并不是单靠某一个信号判断"托不托得住":即使在零速附近,速度或位置反馈依然能提供零速状态、微小速度变化以及溜钩趋势等信息,抱闸状态反馈、编码器和控制算法也都参与其中。只是,单靠速度信号很难直接反映电机此刻输出了多大转矩,而电流反馈可以提供与电磁转矩直接相关的重要信息。在矢量控制下,电磁转矩与对应的电流分量相关,因此这笔"电机几乎不转却依然存在"的电流,能帮助变频器判断当前转矩是否与重力负载相匹配。它是重要输入之一,但不是唯一依据。
第二个瞬间是抱闸打开。起重机构都配有机械抱闸,停机时靠弹簧抱住卷筒,从机械上锁死。典型的起重驱动控制会先建立电机转矩,再配合抱闸控制逻辑释放机械抱闸,而不是在电机尚未出力时就松闸,否则抱闸一开,重物可能立刻下坠一小段,出现危险的"溜钩"。从悬停到停机则相反,通常要等机械闸确实吃上力,电机才逐步撤劲。不同变频器的抱闸时序和策略会有差异,在这套配合里,电流反馈是判断转矩建立情况的重要输入之一。
第三个瞬间是重载下放。重物越重、下降越快,进入直流母线的能量可能越多,若不及时处理,母线电压会被抬高,所以变频器要协调制动单元或回馈装置,把能量消耗掉或回送电网。这个过程中电机可能处于再生制动状态,变频器一方面要管住下放速度、避免重物加速失控,另一方面要让制动通路及时投入;一旦制动不足或异常加速,就可能发展成失速,需结合电流和速度的早期变化尽快识别。
把这几个瞬间连起来看,悬停、开闸、下放都离不开转矩判断,而电流反馈提供了直接的转矩相关信息。关键是把它放回速度、抱闸、编码器和算法共同工作的完整系统里,而不是看成唯一来源。
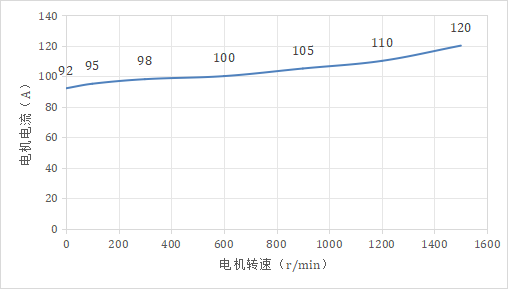
首先是要能准确反映不同方向、不同状态下的转矩变化。电机在一次循环里既要电动、也可能再生制动,转矩随运行方向和负载不断调整。如果测点在零电流附近存在死区,或者正负不对称、小信号处读数不连续,悬停时转矩的大小和方向、开闸时转矩的建立、再生制动时的能量变化,都可能反映不准。闭环零磁通方案在这方面有其特点:它通过补偿绕组实时把磁芯工作点维持在接近零磁通状态,不依赖磁化曲线的形状,因此在正负电流测量和过零响应方面具有较好的对称性,有利于连续反映电流变化,有利于如实反映这些变化。
其次是零速和小信号情况下要准、零点要稳。悬停关注的本就是电机几乎不转时仍然存在的电流,对测点零点稳定性要求很高。如果零点随温度漂移,设备明明稳稳吊着,读数却缓慢变化,变频器就可能把测点漂移误判成负载变化。开环方案让磁芯带着磁通工作,温度变化和大电流之后零点更易受影响;闭环结构把磁芯工作点维持在接近零磁通状态,有助于降低磁滞、剩磁等非理想磁特性对测量结果的影响,有利于获得更好的线性度和零点稳定性。以芯森CR1A H00闭环产品为例,其精度为±0.5%,目的之一就是让零速附近这笔电流也能被较准确读出。
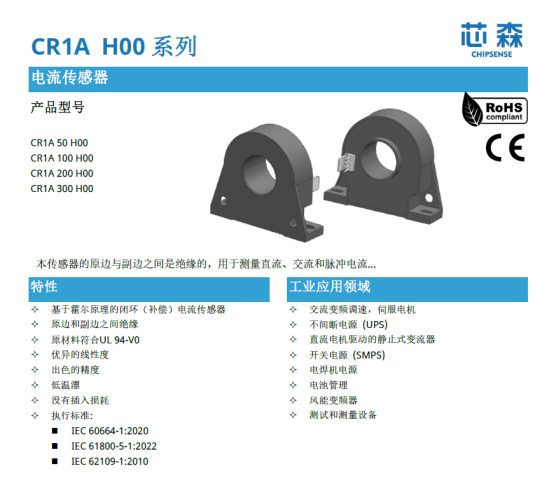
第三是动态响应要跟得上。抱闸松开、转矩建立、可能的溜钩或失速都发生在较短时间里。需要说明,系统最终的保护速度还取决于采样、控制周期、算法和执行机构,并非传感器一项决定;但传感器本身要具备足够动态能力。上述这一档闭环产品的带宽规格为二百千赫,较高带宽意味着它能更快跟随电流变化,为变频器获取动态电流信息提供条件。
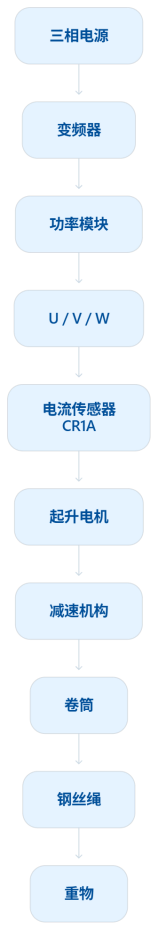
还有隔离,以及不增加主回路损耗。起升主回路电流不小,测点不宜为取信号串入明显阻抗,否则那点损耗和发热在频繁作业中既浪费又影响可靠性。以CR1A H00这类穿孔式产品为例,主回路导体可以直接穿过测量窗口,原副边靠磁场耦合而无电气接触,主回路不增加耗能元件,同时形成可靠电气隔离,把强电侧和控制侧分开。这里说的是该型号的结构,并不代表所有闭环产品都采用同样的穿孔形式。
为起升机构挑选测点时,有一个实际问题:设备的标称工作电流,并不能代表电流的全部面貌。
额定电流、测量范围、过载能力、峰值电流、输出范围这些概念,含义和规定都应以具体传感器规格书的原始表述为准,文章不宜自行给它们下一套统一定义。以 CR1A 一百安规格为例,规格书同时给出了标称的一百安额定值和正负二百安的测量范围,这两个数值本来就不相同。因此选型时不能只看设备的标称工作电流,还要同时核对传感器的测量范围、过载能力,以及实际波形中的峰值。起重机构存在启动、加速、制动和机械卡滞等工况,都可能出现明显的瞬态电流,短时峰值不能简单按额定工作电流估算。
反过来,量程也不是越大越好。若选得过大,正常作业电流只占测量范围很小一段,零速悬停时那笔本就不大的电流分辨能力会被浪费。稳妥的做法,是结合设备的连续电流、实际波形峰值和制动方式,对照规格书中的额定值、测量范围和过载条件综合判断,而不是仅凭一个标称数字定档。
这篇文章想形成的线索是:起升机构具有重力负载特征,速度降到零仍需持续转矩,而转矩控制离不开电流反馈;要如实承担这个反馈,电流测量需要能反映不同工况、零点稳定、动态跟得上并与主回路隔离;闭环零磁通霍尔是能同时较好满足这些要求的一种可选方案,前面提到的产品只是其中一个具体例子。它不是"起重机专用",也不是唯一选择,是否采用还要结合功率等级、控制架构和成本综合考虑。
在整套起升系统里,电流传感器的角色很有限:它只负责把电机电流较真实、及时、稳定地测出来交给变频器,并不判断这一钩货安不安全,也不决定能不能起吊。这些判断和动作,由变频器控制逻辑、力矩限制器、起升高度限位器、操作员和安全规程共同完成;机械抱闸本身还是一道独立的安全保障,即便断电也能靠弹簧抱住卷筒。传感器让这些判断拥有更可信的电流输入,但不替代其中任何一道措施。
回到车间那个看似平静的画面:几吨重的构件悬在半空几乎不动,电机却在零转速下持续输出着与重力相平衡的转矩。变频器能判断这一点,靠的是速度、抱闸、编码器和算法的协同,电流反馈在其中提供了关于转矩的直接信息。把这笔电流测可靠,重物悬停时那份看不见的"保持",才真正落在掌控之中。

