


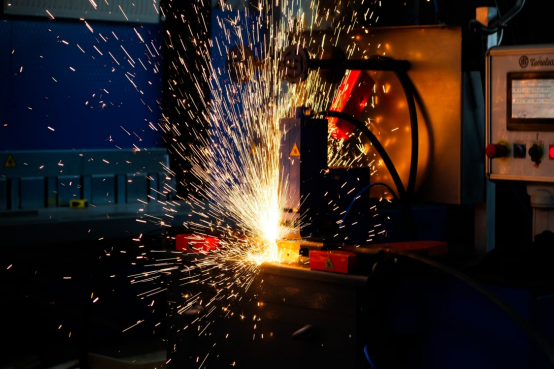
焊接是个古老的工艺,而今天的逆变焊机,已经越来越像一台数字化电力电子设备。
焊接电流不再是简单的恒定输出。在短路过渡、脉冲过渡等工况下,电流会随着熔滴形成、短路、液桥断裂和电弧重燃不断变化。控制器要想把电流控制在目标波形上,首先得知道:
现在实际流过多大的电流。
因此,电流传感器虽然只是焊机中的一个小器件,却是整个电流闭环的重要反馈环节。
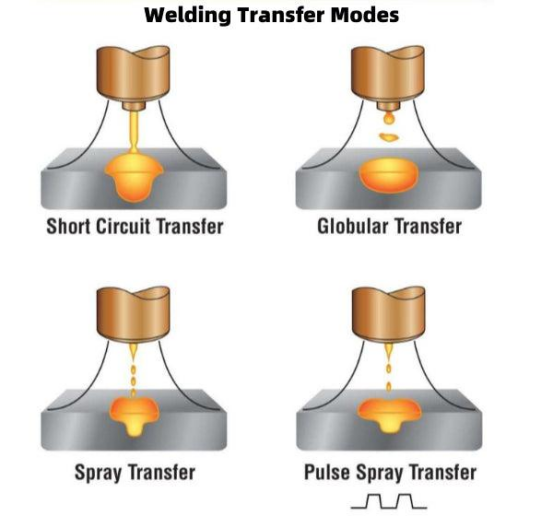
以短路过渡为例,焊丝端部熔滴与熔池接触后形成短路,随后液桥断裂、电弧重新建立。
这个过程中,电流并不是保持不变。
如果短路阶段电流变化过快,会影响液桥的收缩和断裂过程,从而影响熔滴过渡的稳定性。
所以现代逆变焊机需要不断进行:
检测电流 → 判断状态 → 调整功率器件 → 改变输出电流。
电流传感器就在这条链路的最前端。
如果传感器响应慢、带宽不足,或者瞬态时发生饱和,控制器拿到的就不是完整、真实的电流变化。
这也是焊机电流检测真正需要关注的地方。
焊机输出电流是动态信号。
逆变器开关、控制环调节以及焊接过程中的快速变化,都会反映到电流波形中。
如果传感器带宽不足,快速变化部分会被削弱,控制器看到的波形就会比实际电流更“平”。
但带宽也不是越高越好。
实际选型还要结合功率器件开关频率、控制环带宽、ADC采样频率和数字滤波共同判断。
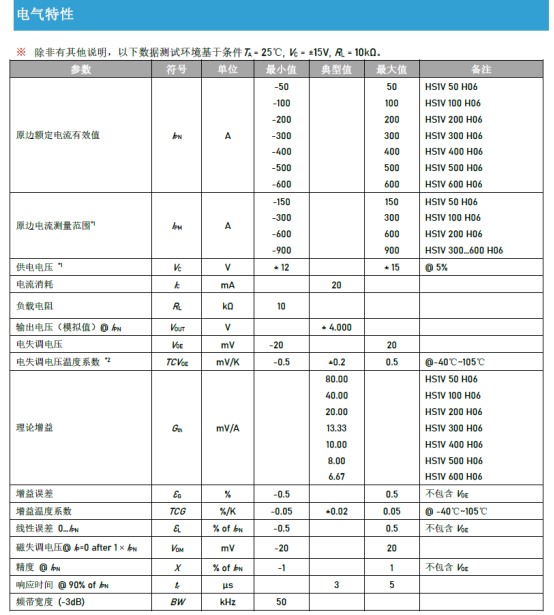
以芯森HS1V为例,部分型号输出带宽达到50kHz。这个指标真正需要关注的是:能否覆盖焊机控制系统需要反馈的动态范围。
500A焊机,不等于一定选择500A量程的传感器。
还需要考虑引弧、短路、瞬态过载以及控制策略允许的峰值电流。
量程过小,瞬态电流可能让传感器进入饱和区;量程过大,又可能降低低电流区间的有效分辨率。
因此,量程应该按照:
额定电流 + 实际峰值 + 必要的过载余量
综合确定。
HS1V部分500A型号的测量范围可以达到±900A,就是为了在正常工作电流之外保留一定的测量空间。
焊机内部并不是恒温25℃。
功率器件、变压器、电感和散热器都会让传感器工作温度发生变化。
同时,逆变器高速开关和大电流母排也会带来较强的电磁干扰。
所以除了精度,还要关注传感器的工作温度、隔离和抗干扰能力。
HS1V部分型号精度达到±1%,工作温度范围覆盖-40~105℃。
对于需要长期运行的焊接设备,这些参数比单独看一个25℃下的精度数字更有工程意义。
焊机电流检测既要测大电流,又希望不增加主回路明显损耗,同时还要实现功率回路和控制电路之间的隔离。
这也是霍尔电流传感器在逆变焊机中长期使用的原因。
相比串联式分流器,霍尔传感器采用非接触式测量,不需要在主回路中串入采样电阻。
而开环霍尔结构相对简单,在数百安级电流检测中,可以在隔离、带宽、精度、体积和成本之间取得比较实际的平衡。
当然,开环霍尔也存在温漂、磁芯非线性和外部磁场等误差来源。
所以并不是“开环一定最好”,而是要看焊机实际需要什么。
如果开环方案已经满足控制系统的精度、带宽和温度要求,就没有必要为了追求更高指标而增加系统复杂度。
对于数百安级逆变焊机,HS1V的几个参数可以直接对应到实际设计:
50kHz带宽
对应快速变化的电流反馈。
±1%精度
对应控制器获得稳定、可重复的电流反馈。
50~600A级额定电流覆盖
对应不同功率等级焊机的电流检测需求。
部分型号测量范围达到±900A
为引弧、短路和瞬态电流提供一定余量。
-40~105℃工作温度
对应焊机长期运行时的实际温度环境。
这几个指标不能孤立看。
真正的选型逻辑是:
焊机额定电流 → 瞬态峰值 → 控制环带宽 → 温度环境 → 安装结构 → 最终确定传感器。
最后还是要把边界说清楚。
焊接飞溅不是一个传感器就能解决的问题。
焊接电流、电压波形、送丝速度、电弧长度、保护气体、输出电感以及控制算法,都会影响最终的焊接过程。
电流传感器承担的是其中一个基础角色:
把实际电流可靠地反馈给控制器。
可以把它理解成电流闭环里的“眼睛”。
它不决定焊接工艺,但如果看不清电流变化,后面的控制算法也很难准确执行。
所以,逆变焊机选电流传感器时,与其只问“多少安”,不如先把三件事算清楚:
带宽够不够、量程会不会饱和、温度和干扰环境下能不能稳定工作。
对于数百安级逆变焊机,HS1V这类开环霍尔方案,就是一条比较直接的电流检测路径。
而真正的大电流、高精度设备,则应该根据具体系统重新评估传感器技术路线。
传感器不决定焊缝质量,但它决定了控制系统能不能准确“看见”焊接电流。

